## 【学习笔记】动态规划—斜率优化$DP$
[原文链接,致敬大神](https://www.cnblogs.com/Xing-Ling/p/11210179.html)
https://www.jianshu.com/p/72387491a758
https://blog.csdn.net/tanjunming2020/article/details/126977257
### 【前言】
第一次写这么长的文章。
写完后对 **斜优** 的理解又加深了不少($update$ $2020$.$6$.$19$: 回过头来看这句话满是讽刺啊,明明这时候连 **基本的概念** 都 **没有理清** ....)。
本文讲解较详,只要耐心读下去,相信大部分 $OIer$ 都能看懂。
**斜率优化** $dp$,顾名思义就是利用 **斜率相关性质** 对 $dp$ 进行优化。
**斜率优化** 通常可以 **由两种方式来理解** ,需要灵活地运用数学上的 **数形结合**, **线性规划** 思想。
按照正常思路列出$DP$方程后,如发现其形如$$\large dp[i]=Min/Max(dp[j]+v[j]\times w[i])$$的形式,即可使用斜率优化$DP$。($v[j]$和$w[i]$分别表示两个关于$j$和$i$的函数)
该方程的关键点在于 $v[j] \times w[i]$ 这一项,它既有 $i$ 又有 $j$,于是 **单调队列优化** **不再适用**,可以 **尝试** 使用 **斜率优化**。
### 一.【理解方式】
以 [【模板】 玩具装箱 $toy$ [$P3195$]](https://www.luogu.com.cn/problem/P3195) 为例,两种斜优的理解方式。
设 $\large \displaystyle S[n]=\sum_{i=1}^n(C[i]+1)$,用 $dp[i]$ 表示装好前 $i$ 个的最小花费,则转移方程为:
$$\large dp[i]=min(dp[j]+(S[i]−S[j]−1−L)^2)$$
注:两件玩具之间要加入一个单位长度的填充物,$j+1 \sim i$的话,最后一个$i$里没有这个一个单位长度,需要减去$1$。
为方便描述,**将 $L$ 提前加 $1$**,再把 $min$ **去掉**,得到状态转移方程:
$$\large dp[i]=dp[j]+(S[i]−S[j]−L)^2$$
化简得:
$$\large dp[i]=S[i]^2−2S[i]L+dp[j]+(S[j]+L)^2−2S[i]S[j]$$
#### 1.【代数法(数形结合)】
只含 $L$ 的项对于每一个 $i$ 的 **择优筛选** 过程都是完全一样的值,只含 $Function(i)$ 的项在一次 $i$ 的**择优筛选**过程中不变,含 $Function(j)$ 的项可能会不断变化(在本题中表现为为**严格单增**)。
我们以此为划分依据,把同类型的项用括号括起来,即:
$$\large dp[i]=(−2S[i]S[j])+(dp[j]+(S[j]+L)^2)+(S[i]^2−2S[i]L)$$
##### (1).【维护一个凸包】
设 $j_1,j_2 (0⩽j_1S[j]$
又$∵j_2>j_1$
$∴S[j2]−S[j1]>0$
$\large ∴2S[i]⩾ \frac{(dp[j_2]+(S[j_2]+L)^2)−(dp[j_1]+(S[j_1]+L)^2)}{S[j_2]−S[j_1]}$
设 $Y(j)=dp[j]+(S[j]+L)^2,X(j)=S[j]$
即$\large 2S[i]⩾ \frac{Y(j_2)−Y(j_1)}{X(j_2)−X(j_1)}$
显然等式右边是一个关于点 $P(j_2)$ 和 $P(j_1)$ 的斜率式,其中
$P(j)=(X(j),Y(j))=(S[j],dp[j]+(S[j]+L)^2)$
也就是说,如果存在两个决策点 $j_1,j_2$ 满足 $(0⩽j_1 **划重点:斜优灵活多变,细节麻烦也多,所以尽量将问题模式化。**
比如这里的最终公式,尽量化为 $ \frac{Y(j)−Y(j′)}{X(j)−X(j′)}$的形式,而不是 $\frac{(Y(j))−Y(j′)}{X(j′)−X(j)}$ ,虽然直接做一般也不会出什么问题,但这样子可以方便理解,方便判断凸包方向等等。
假设有酱紫的三个点 $P(j_1),P(j_2),P(j_3)$,$k_1,k_2$ 为斜率,如下图所示情况(三点分别为 $A,B,C$):
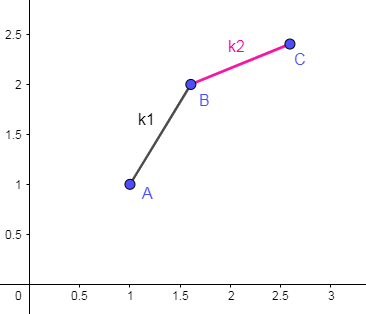 显然有 $k_2 ($a$). 若 $k_1⩽k_0$,则 $j_2$ 优于 $j_1$ 。反之,若 $k_1>k_0$,则 $j_1$ 优于 $j_2$ 。
> ($b$). 若 $k_2⩽k_0$,则 $j_3$ 优于 $j_2$ 。反之,若 $k_2>k_0$,则 $j_2$ 优于 $j_3$ 。
于是这里可以分三种情况来讨论:
> (1). $k_0 (2). $k_2⩽k_0 (3). $k_2
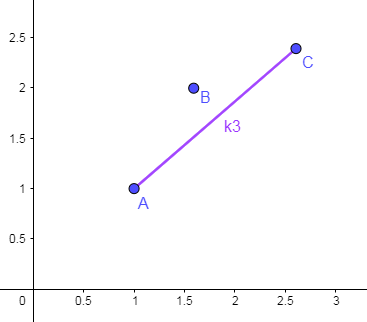 我们要对某一个问题的解决方案进行优化改进,无非就是关注两个要点:**正确性** 和 **高效性** (很多时候 **高效性** 都体现为 **单调性** )。
酱紫做的 **正确性** 是毋庸置疑的,因为在 $j_1$ 和 $j_3$ 其中必定有一个比 $j_2$ 更优,所以删除 $j_2$ 对答案没有任何影响。
那么高效性呢?自己在脑子里面 $yy$ 一下,在一个坐标系的第一象限中(本题中 $X(j)$ 和 $Y(j)$均大于等于 $0$,至于为什么这里要说等于,下面会提到),有若干个离散的点,任取三点,如果左边斜率大于右边斜率,则形成了上述情况,必定会 **删点** ,因而消除这种情况。所以将最后留下来的点首位相连,其形成的各个线段 **斜率** **从左到右** 必定是 **单调递增** 的(有可能非严格递增,这个问题之后再讨论)。
如果学习过计算几何相关知识,会意识到这个过程其实与求凸包算法是类似的。(顺手丢一个广告:[【学习笔记】计算几何全家桶](https://www.cnblogs.com/Xing-Ling/p/12102489.html))
实际上在图中选取最靠左下面、下面、右下面的点首位相连,就是最后留下来的点了,它们形成了一个 **下凸包**,即 **凸包**(又名 **凸壳**)的下半部分(不严谨的讲,给定二维平面上的点集,凸包就是将最外层的点连接起来构成的 **凸多边形**,它能包含点集中所有的点——摘自 [百度百科](https://baike.baidu.com/item/%E5%87%B8%E5%8C%85/179150?fr=aladdin))。
维护出的图形如下图所示:
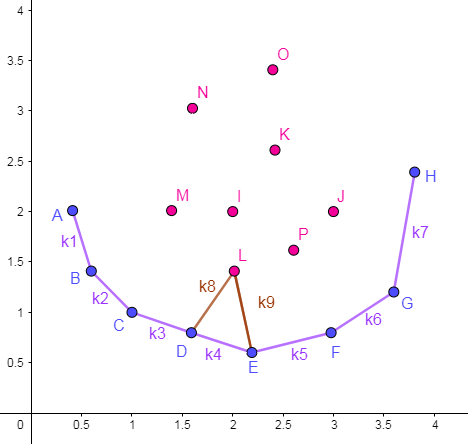 可以尝试在凸包围起来的区域内任意取一点,其必定能在包围圈上找到两个点使得该点可被删除。如上 $L$ 点,它与 $D,E$ 两点形成了一个 **可删点图形** 。
> 注意:图中 $C,D,E$ 故意画成了**三点一线**,而实际上点 $D$ 是可以删去的,且严格凸包不允许存在这种情况。关于去重的细节问题后面会提到。
**同理**,如果把不等式 $\large \frac{Y(j_2)−Y(j_1)}{X(j_2)−X(j_1)}⩽k_0[i]$ 改为 $\large \frac{Y(j_2)−Y(j_1)}{X(j_2)−X(j_1)}⩾k_0[i]$ ,那么维护出来的就是一个 **上凸包**。
##### (2).【寻找最优决策点】
在一次决策点的寻找中,易知 **下凸包** 点集里总会存在一点,使得它与左邻点形成的斜率小于等于 $k_0$ ,与右邻点形成的斜率大于 $k_0$ 。
例如上图中的 $E$ 点,设 $k_4⩽k_0 **划重点:移项要遵循的原则是:把含有 $function(i)∗function(j)$ 的表达式看作斜率 $k_0$ 乘以未知数 $x$,含有 $dp[i]$ 的项必须要在 $b$ 的表达式中,含有 $function(j)$ 的项必须在 $y$ 的表达式中。如果未知数 $x$ 的表达式单调递减,最好让等式两边同乘个 $−1$,使其变为单增。**
至于为什么说要让 $x$ 的表达式单增,$emm$...其实是为了让一些较简单的问题模式化,不易出错,如果你非要单减,可以尝试倒序枚举,至于是否正确,具体实现需要注意的玄学问题等等,因为觉得太麻烦没有细想,我也不清楚会遇到什么问题。
例如此题,原 $dp$ 方程可化为:
$$\large (2S[i])S[j]+(dp[i]−S[i]^2+2S[i]L)=(dp[j]+(S[j]+L)^2)$$
其中 $\large k_i=2S[i], x_i=S[j], b_i=dp[i]−S[i]^2+2S[i]L, y_i=dp[j]+(S[j]+L)^2$
其实也可以化为:
$$\large (2S[i])(S[j]+L)+(dp[i]−S[i]^2)=(dp[j]+(S[j]+L)^2)$$
其中 $\large k_i=2S[i], x_i=S[j]+L, b_i=dp[i]−S[i]^2, y_i=dp[j]+(S[j]+L)^2$
还可以化为 ...
...
只要满足上述移项原则,对答案是没有任何影响的。
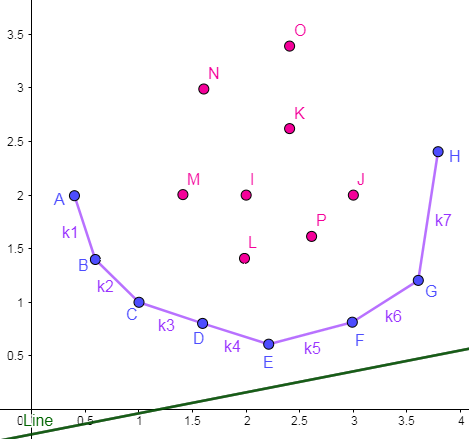
这里以第一种形式为例,先画出草图:
 ##### (1).【高中数学知识】
我们的目的是求出一个最优决策点 $j$ 使得 $dp[i]$ 最小,又因为 $b[i]=dp[i]−S[i]^2+2S[i]L$ ,所以就是要找到某个点使这条直线经过它时算出来的 $b$ 最小,即是高中数学课本上的线性规划问题。
#### (2).【寻找最优决策点】
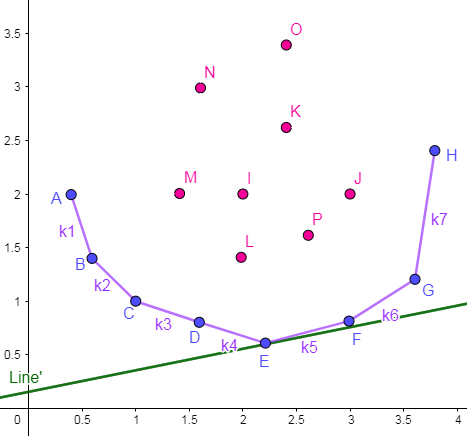 如图所示,点 $E$ 即为 **最优决策点**。显然,这个使得 $b$ 最小的最优决策点位于下凸包点集中,且与上述代数法求得的点一致。
#### 3.【两种思考方式的结合】
强烈推荐用 **线性规划** 思想主导思考过程,因为图形的变幻较直观,更重要的是:在某某变量不满足单调性时,通过图形可以迅速做出判断并改变策略(在后面【关于单调性的研究】中会详细解释)。
而 **代数法** 通常在不便于识别方程特征时起一个转换思维方向的作用,因为有些题可能会直接出现 $\frac{Y(j)−Y(j′)}{X(j)−X(j′)}$ 的形式,需要通过一系列代数推导后再绘草图模拟决策。
### 二.【维护凸包】
实际上只要让维护的凸包方向相同,两种思考方式的代码是一模一样的。
用单调队列维护凸包点集,操作分三步走:
* (1). 进行 **择优筛选** 时,在凸包上找到 **最优决策点** $j$ 。
* (2). 用 **最优决策点** $j$ 更新 $dp[i]$ 。
* (3). 将 $i$ 作为一个决策点加入图形并更新凸包(如果点 $i$ 也是 $dp[i]$ 的决策点之一,则需要将 $(3)$ 换到最前面)。
在本题中步骤 $(3)$ 的具体操作为:判断当队尾的点与点 $i$ 形成可删点图形时,出队直至无法再删点,然后将 $i$ 加入队列。
在判断可删图形时有两种方法(以 **下凸包** 为例),一种是 `slope(Q[t-1],Q[t])<=slope(Q[t],i)`,另一种是 `slope(Q[t-1],Q[t])<=slope(Q[t-1],i)`,都表示出现了可以删去点 `Q[t]` 的情况(只要对边界、去重的处理足够严谨,两种写法是没有区别的)。其中 `Q` 是 **维护凸包点集** 的 **队列**。
该做法时间复杂度为 $O(nlogn)$,瓶颈在于二分寻找**最优决策点**。
### 三.【再优化】
运用 **决策单调性** 进行优化。**决策单调性** 相关基础知识见 [【学习笔记】动态规划—各种 $DP$ 优化](https://www.cnblogs.com/Xing-Ling/p/11317315.html),这里只放一下定义:
设 $j_0[i]$ 表示 $dp[i]$ 转移的 **最优决策点**,那么决策单调性可描述为 $∀i⩽i′,j_0[i]⩽j_0[i′]$。也就是说随着 $i$ 的增大,所找到的 **最优决策点是递增态**(非严格递增)。
#### (1).【决策单调性证明】
还是以 [玩具装箱](https://www.luogu.org/problemnew/show/P3195) 为例,来简单证一波 **决策单调性**,方法采用 **四边形不等式**。
**四边形不等式** 不知道是个啥,先去学习一下,然后继续。
2022.09.30
TODO
## (2).【单调队列】
## (3).【再证决策单调性】
# 五.【各种玄学问题】