
8.2 KiB
分层图最短路
一、分层图概念
分层图最短路 :在可以进行分层图的图上解决最短路问题
分层图:理解为有 多个平行的图
模型:在一个正常的图上可以进行 k 次决策,对于每次决策,不影响图的结构,只影响目前的 状态 或 代价。一般将 决策前的状态 和 决策后的状态 之间 连接一条权值为决策代价的边,表示付出该代价后就可以转换状态了
二、建图方式
有两种方法解决分层图最短路问题:
- 建图时 直接建成$k+1$层
- 多开一维 记录分层信息
1、建图时直接建成$k+1$层
我们建$k+1$层图。然后有边的两个点,多建一条到下一层边权为$0$的单向边,如果走了这条边就表示用了一次机会。
有$N$个点时:
<style> .center { width: auto; display: table; margin-left: auto; margin-right: auto; } </style>| 层数 | 开始 | 结束 |
|---|---|---|
| 第一层 | 1 |
n |
| 第二层 | n+1 |
2n |
| 第三层 | 2n+1 |
3n |
| ... | ... | ... |
| 第$i$层 | (i-1)*n+1 |
i*n |
| 第$i+1$层 | i*n+1 |
(i+1)*n |
原始图要占一层,每经过一个条件变化,就到达一层,共$k$个条件,所以,要建$K+1$层图,数组要开到$n*(k+1)$,点的个数也为n*(k+1)
举个栗子:
n = 4,m = 3,k = 2

0  1  100
1  2  100
2  3  100
- $4$个节点,$3$条边,起点、终点、边权为上面的三组数据
- $2$有两条边可以免费,求第$3$长的边最短是多少
建成图之后大概是这样的:
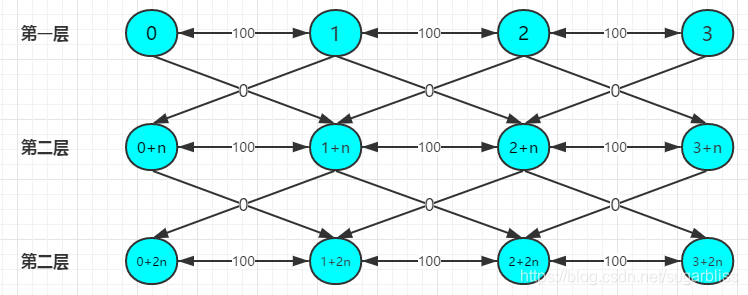
对于上面的数据:答案就是$3$,$3+n$,3+2n 中的 最小值
注意 由于分层图的 空间复杂度 及 时间复杂度较高(特别是空间复杂度),故在分析时 一定要计算好时间及空间:
边数
m*(k+1),无向图则需$*2$(可以理解为$2$个点互连的有向图)- 考虑到每层图之间存在多条权值为$0$的边,一层最多有$m$条边,共$k+1$层(其实这里存在 楼梯 的是$k$层,多算一点防止
RE),考虑无向图,*2
\large M=m*(k+1)*2+m*(k+1)*2+10
本题就是:M=5e4*11*2+ 5e4*11*2+ 10
千万不要因为 空间没开够 或 爆空间 而导致$RE$!!!
#include <bits/stdc++.h>
using namespace std;

const int N = 1e4 * 2 * 11 + 10; //节点数:1e4,无向图,1e4*2,共k+1(k<=10)层:1e4*2*11
const int M = 5e4 * 11 * 3 + 10; //边数
typedef pair<int, int> PII;
const int INF = 0x3f3f3f3f;

int dist[N], st[N];

//邻接表
int e[M], h[N], idx, w[M], ne[M];
void add(int a, int b, int c) {
    e[idx] = b, ne[idx] = h[a], w[idx] = c, h[a] = idx++;
}

int n, m, s, t, k;

void dijkstra() {
    priority_queue<PII, vector<PII>, greater<PII>> q;
    dist[s] = 0;
    q.push({0, s});

    while (q.size()) {
        int u = q.top().second;
        q.pop();

        if (st[u]) continue;
        st[u] = true;

        for (int i = h[u]; ~i; i = ne[i]) {
            int j = e[i];
            if (st[j]) continue;
            if (dist[j] > dist[u] + w[i]) {
                dist[j] = dist[u] + w[i];
                q.push({dist[j], j});
            }
        }
    }
}

int main() {
    //多组测试数据
    while (~scanf("%d%d%d", &n, &m, &k)) {
        //初始化
        memset(h, -1, sizeof(h));
        idx = 0;
        memset(dist, 0x3f, sizeof(dist));
        memset(st, false, sizeof(st));

        scanf("%d%d", &s, &t); //起点与终点

        while (m--) {
            int a, b, c;
            scanf("%d%d%d", &a, &b, &c);
            //分层图建图
            for (int i = 0; i <= k; i++) { //创建k+1层分层图
                add(a + i * n, b + i * n, c), add(b + i * n, a + i * n, c); //无向图
                if (i < k)                                                  //从第0层开始,到k-1层结束,都需要向下一层建立通道
                    add(a + i * n, b + (i + 1) * n, 0), add(b + i * n, a + (i + 1) * n, 0);
            }
        }
        //一遍最短路
        dijkstra();

        // k+1个层中,都去找t的最短路径,再取最小值,就是答案
        int ans = INF;
        for (int i = 0; i <= k; i++)
            ans = min(ans, dist[t + i * n]);

        printf("%d\n", ans);
    }
    return 0;
}
2、多开一维记录分层信息
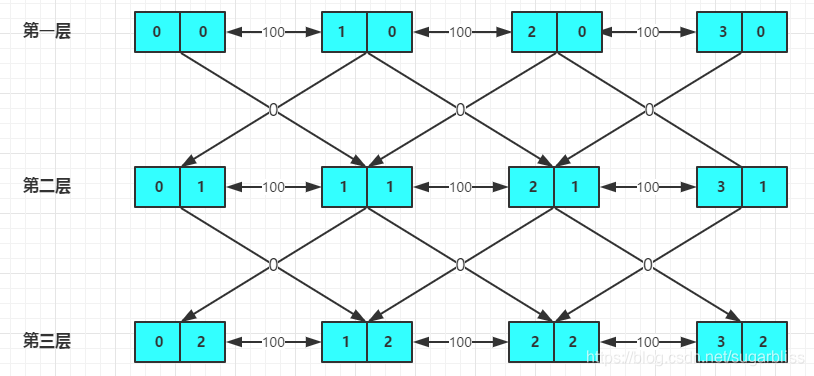
我们把$dist$数组和$st$数组 多开一维 记录$k$次机会的信息
dist[i][j] 代表到达 j 用了 i 次免费机会的 最小花费
st[i][j] 代表到达 j 用了 i 次 免费机会的情况 是否出现过
更新步骤:
-
先更新同层之间(即花费免费机会相同)的最短路
dist[r][j] = min(dist[r][j],dist[r][u] + w[i]); -
更新从该层到下一层(即再花费一次免费机会)的最短路。
dist[r+1][j] = min(dist[r+1][j],dist[r][u]);
对于数据:
n = 4,m = 3,k = 2
0  1  100
1  2  100
2  3  100
建成图之后大概是这样的:
#include <bits/stdc++.h>
using namespace std;

const int INF = 0x3f3f3f3f;
typedef pair<int, int> PII;

const int N = 1e4 * 2 * 11 + 10; //节点数:1e4,无向图,1e4*2,共k+1(k<=10)层:1e4*2*11
const int M = N << 1;            //边数
//邻接表
int e[M], h[N], idx, w[M], ne[M];
void add(int a, int b, int c) {
    e[idx] = b, ne[idx] = h[a], w[idx] = c, h[a] = idx++;
}

int dist[15][N], st[15][N];
int n, m, s, t, k;

void dijkstra() {
    priority_queue<PII, vector<PII>, greater<PII>> q;
    dist[0][s] = 0; //第零层,起点s
    q.push({0, s});

    while (q.size()) {
        int u = q.top().second;
        q.pop();

        int r = u / n; //行
        u %= n;        //列
        if (st[r][u]) continue;
        st[r][u] = true;

        //更新同行,不使用免费机会
        for (int i = h[u]; ~i; i = ne[i]) {
            int j = e[i];
            if (st[r][j]) continue;
            if (dist[r][j] > dist[r][u] + w[i]) {
                dist[r][j] = dist[r][u] + w[i];
                q.push({dist[r][j], j + r * n});
            }
        }
        //更新下一行,使用免费机会
        if (r < k) {
            //出发点u,目标点:下一行的j位置
            for (int i = h[u]; ~i; i = ne[i]) {
                int j = e[i];
                if (st[r + 1][j]) continue;        //下一行,j列走过吗?
                if (dist[r + 1][j] > dist[r][u]) { //从r,u直接通过零成本过来 (r+1,j)
                    dist[r + 1][j] = dist[r][u];
                    q.push({dist[r + 1][j], j + (r + 1) * n});
                }
            }
        }
    }
}

int main() {
    while (~scanf("%d%d%d", &n, &m, &k)) {
        memset(h, -1, sizeof(h));
        memset(dist, 0x3f, sizeof(dist));
        memset(st, false, sizeof(st));
        idx = 0;

        scanf("%d%d", &s, &t);
        while (m--) {
            int a, b, c;
            scanf("%d%d%d", &a, &b, &c);
            add(a, b, c), add(b, a, c);
        }
        dijkstra();

        int ans = INF;
        for (int i = 0; i <= k; i++)
            ans = min(ans, dist[i][t]);
        printf("%d\n", ans);
    }
    return 0;
}
三、选择哪种方法
具体选择哪一种方法,看数据范围吧:
- 直接建成$k+1$层 一次性建全$k+1$层,如果超过题目上限$128MB$,那么就只能使用第二种办法。
\large M=m*(k+1)*2+m*(k+1)*2 \approx m*4*k
比如本题:$m=5e4,k=10$,就是5e4*4*10=2e6
2e6 *4byte=8e6 ~ byte = 7812kb = 7.6mb
完全没有问题。
- 多开一维记录分层信息 这种办法由于只创建了一层节点的边关系,会小$k$倍的内存,同时,由于优先队列是一边进一边出的,所以内存可以控制。